返回探索
组装电机驱动的轨道卫星模型,观察卫星模型绕地球模型转动,并区分机械演示与真实卫星的绕行。
轨道卫星配套木质拼板、弯臂、轴和固定垫片 1 套
配套减速电机、开关、电池盒和导线 1 组
配套地球模型
配套双面胶
与电池盒标注相符的电池
型号和数量按套件说明
将底座的侧板与端板对准插槽拼合,再把船形开关压入底板的开关孔。连接前让开关处于关闭位置,电池暂不装入。
将底座的侧板与端板对准插槽拼合,再把船形开关压入底板的开关孔。连接前让开关处于关闭位置,电池暂不装入。
将电池盒红线和配套单根导线分别接到开关的两个接线片上,缠接牢靠。整理两处裸露接头,避免互相接触;用双面胶把电池盒固定在底板内侧。
将电池盒红线和配套单根导线分别接到开关的两个接线片上,缠接牢靠。整理两处裸露接头,避免互相接触;用双面胶把电池盒固定在底板内侧。
把电池盒黑线和经过开关的另一根导线从底板孔引出,接到电机的两个接线端。把电机放在对应位置,用两块卡板夹住,再用固定板压住卡板。检查导线不靠近转轴。
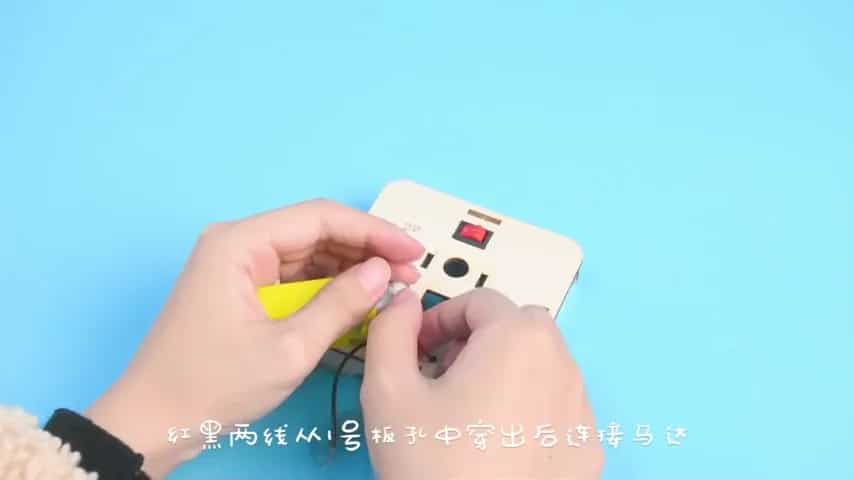
把电池盒黑线和经过开关的另一根导线从底板孔引出,接到电机的两个接线端。把电机放在对应位置,用两块卡板夹住,再用固定板压住卡板。检查导线不靠近转轴。
按配套孔槽把轴座、连接板和弯臂插合,将金属轴穿入电机轴的配套连接位置,并装好固定垫片。断电轻转检查,弯臂应能绕轴活动而不擦碰底座。
按配套孔槽把轴座、连接板和弯臂插合,将金属轴穿入电机轴的配套连接位置,并装好固定垫片。断电轻转检查,弯臂应能绕轴活动而不擦碰底座。
先拼合卫星小盒的侧面与底面,留意板件插脚朝向,再装顶板;把两片翼板插入侧面槽中。将卫星固定在弯臂顶端,把地球模型套装到中央轴的对应位置。
先拼合卫星小盒的侧面与底面,留意板件插脚朝向,再装顶板;把两片翼板插入侧面槽中。将卫星固定在弯臂顶端,把地球模型套装到中央轴的对应位置。
按电池盒标注装入电池,把模型放在平稳桌面,确认弯臂周围没有障碍后打开开关。观察卫星绕地球的路径;关掉开关,再观察它是否继续转动。结束后断电。
按电池盒标注装入电池,把模型放在平稳桌面,确认弯臂周围没有障碍后打开开关。观察卫星绕地球的路径;关掉开关,再观察它是否继续转动。结束后断电。
选卫星上的一个位置作为标记,观察它绕地球一圈后的方位,并比较开关打开与关闭时的运动。
这个模型靠电机和弯臂带动卫星绕行,适合观察相对位置。真实卫星没有支撑臂;它在地球引力作用下持续改变运动方向,与已有的向前运动共同形成轨道。
模型中的卫星由电机和弯臂带着绕行,适合观察相对位置。真实卫星没有支撑臂,而是在已有向前运动的同时,被地球引力持续改变运动方向,形成轨道。模型的尺寸和转速不能用于推算真实卫星的轨道参数。
天气预报和地图服务都可能用到卫星提供的信息。看见“绕地球运行”的图示时,可以继续追问卫星怎样运动、怎样传回信息,而不把图中的支撑结构想象成太空里真实存在的东西。
问小迪(选做):选一个问题,可修改后再发送。
先断电,检查电池极性、开关接线和电机两端的连接,再轻转弯臂检查是否卡住。不要通着电用手强拧电机。
不是。这里由电机、转轴和弯臂驱动,不能用模型的转速或比例推算真实卫星的速度和轨道。
还没有探索记录
完成一次探索后,上传作品,记录就会出现在这里。
纸板机器人手偶
用纸板做身体和四肢,用两脚钉连接活动关节,再装上手持杆表演机器人动作。
组装电机驱动的轨道卫星模型,观察卫星模型绕地球模型转动,并区分机械演示与真实卫星的绕行。
查看材料与步骤无需登录;登录后可记录过程和上传作品。
轨道卫星配套木质拼板、弯臂、轴和固定垫片 1 套
配套减速电机、开关、电池盒和导线 1 组
配套地球模型
配套双面胶
与电池盒标注相符的电池
型号和数量按套件说明
创建于 更新于
将底座的侧板与端板对准插槽拼合,再把船形开关压入底板的开关孔。连接前让开关处于关闭位置,电池暂不装入。
将电池盒红线和配套单根导线分别接到开关的两个接线片上,缠接牢靠。整理两处裸露接头,避免互相接触;用双面胶把电池盒固定在底板内侧。
把电池盒黑线和经过开关的另一根导线从底板孔引出,接到电机的两个接线端。把电机放在对应位置,用两块卡板夹住,再用固定板压住卡板。检查导线不靠近转轴。
按配套孔槽把轴座、连接板和弯臂插合,将金属轴穿入电机轴的配套连接位置,并装好固定垫片。断电轻转检查,弯臂应能绕轴活动而不擦碰底座。
先拼合卫星小盒的侧面与底面,留意板件插脚朝向,再装顶板;把两片翼板插入侧面槽中。将卫星固定在弯臂顶端,把地球模型套装到中央轴的对应位置。
按电池盒标注装入电池,把模型放在平稳桌面,确认弯臂周围没有障碍后打开开关。观察卫星绕地球的路径;关掉开关,再观察它是否继续转动。结束后断电。
选卫星上的一个位置作为标记,观察它绕地球一圈后的方位,并比较开关打开与关闭时的运动。
这个模型靠电机和弯臂带动卫星绕行,适合观察相对位置。真实卫星没有支撑臂;它在地球引力作用下持续改变运动方向,与已有的向前运动共同形成轨道。
模型中的卫星由电机和弯臂带着绕行,适合观察相对位置。真实卫星没有支撑臂,而是在已有向前运动的同时,被地球引力持续改变运动方向,形成轨道。模型的尺寸和转速不能用于推算真实卫星的轨道参数。
天气预报和地图服务都可能用到卫星提供的信息。看见“绕地球运行”的图示时,可以继续追问卫星怎样运动、怎样传回信息,而不把图中的支撑结构想象成太空里真实存在的东西。
问小迪(选做):选一个问题,可修改后再发送。
先断电,检查电池极性、开关接线和电机两端的连接,再轻转弯臂检查是否卡住。不要通着电用手强拧电机。
不是。这里由电机、转轴和弯臂驱动,不能用模型的转速或比例推算真实卫星的速度和轨道。
还没有探索记录
完成一次探索后,上传作品,记录就会出现在这里。